






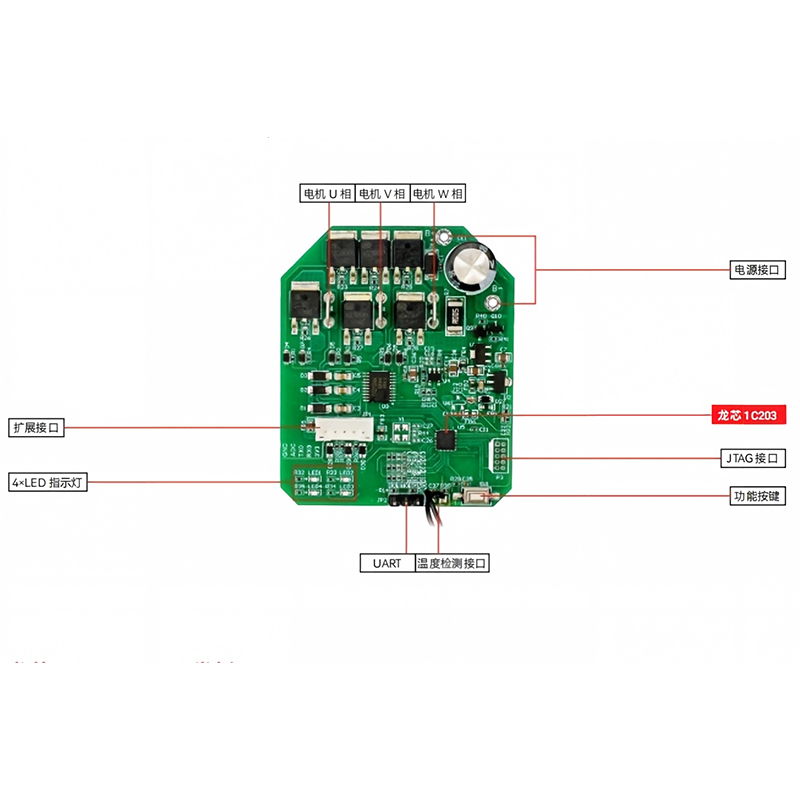
Placa de desarrollo Loongson 1C203-DB1
Esta placa proporciona a los desarrolladores un entorno de desarrollo de software y hardware para controlar motores de CC sin escobillas y también proporciona algoritmos de onda cuadrada de corriente eléctrica de alta velocidad para ayudar a los usuarios a comenzar rápidamente con el trabajo de verificación del producto.
Descripción
marcador
Descripción del producto
Esta placa proporciona a los desarrolladores un entorno de desarrollo de software y hardware para controlar motores de CC sin escobillas y también proporciona algoritmos de onda cuadrada de corriente eléctrica de alta velocidad para ayudar a los usuarios a comenzar rápidamente con el trabajo de verificación del producto. La placa de desarrollo admite el modo de retroalimentación ADC y proporciona varias comprobaciones funcionales, como ajuste de velocidad de los botones, control de inicio y parada, protección contra sobrecalentamiento, protección contra sobrecorriente e indicación de lámpara. También proporciona una extensión de la interfaz de control externo para realizar control de regulación de velocidad externa, control de avance y retroceso, retroalimentación de velocidad y otras funciones avanzadas.
| Microcontrolador | Chip Loongson 1C203, frecuencia principal 160 MHz |
| Memoria | Memoria flash incorporada de 128 KB, RAM de 16 KB |
| Método de control de motores | Salida de onda cuadrada sensible |
| Método de control de velocidad | Ajuste de varias velocidades mediante botones, control de velocidad mediante ADC externo |
| Rango de velocidad eléctrica | ≤100.000 rpm |
| Funciones de protección | Protección contra sobretensión, protección contra sobrecorriente, protección antiinterferencias |
| potencia del motor | 200W~500W |
| Fuente de alimentación | CC 16 V ~ 26 V. |
| Dimensiones | 60,1 mm × 50,1 mm |
contáctanos
Productos populares relacionados

LS76928
Aplicaciones: Almacenamiento de energía compacto (estaciones base, almacenamiento fotovoltaico doméstico, UPS de centros de datos, etc.), almacenamiento de energía portátil, herramientas eléctricas inalámbricas, vehículos eléctricos de dos ruedas y scooters.

Interruptores analógicos - RS2227
RS2227 es un interruptor analógico bidireccional de alta velocidad y baja potencia con un pin de habilitación independiente. El rango de voltaje de funcionamiento del interruptor es de 1,8 V a 5,5 V. Está equipado con un pin de habilitación para control.

ADC-SC1226
El SC1226 es un convertidor analógico a digital (ADC) de un solo canal, 12 bits, 40/80 MSa/s construido sobre una arquitectura de tubería diferencial de múltiples etapas. Cuenta con circuitos integrados de muestreo y retención de alto rendimiento y una referencia de voltaje incorporada.

LMX4643
Corriente de salida máxima: 3 A por canal, en paralelo hasta 12 A. Tamaño del paquete: 9 × 15 × 2,42 mm, BGA.
LS8P80103.LS8P2050
Descripción del producto LS8P80103 y LS8P2050 son dos reguladores lineales de baja caída...

Serie SoC Loongson 2-LS2K2000
El Loongson 2K2000 es un chip de un solo chip (SOC) de uso general que integra dos núcleos de procesador LA364, 2 MB de caché L2 compartida y funciona a una frecuencia típica de 1,4 GHz. Se puede aplicar en áreas como seguridad de redes, control industrial, energía, transporte ferroviario, terminales móviles inteligentes y educación en información.

LMX4644
El LMX4644 es un módulo BGA de 77 pines fabricado utilizando una placa de circuito impreso como base y un compuesto de moldeo epoxi. En la parte inferior del producto, los conductores de bolas BGA están formados a partir de una aleación de SnPb.

DAC-LHD5755
El LHD5755 es un convertidor digital a analógico (DAC) de cuatro canales con salida de voltaje y corriente que opera en un amplio rango de voltaje de suministro de −26,4 V a +33 V. La administración dinámica de energía incorporada minimiza el consumo de energía en modo actual.

SAR multicanal: serie ZJC2100
El ZJC2100-18 es un convertidor analógico a digital (ADC) de aproximación sucesiva de 18 bits totalmente diferencial y de 4 canales con un rendimiento continuo de 400 Kpps en un solo canal. Tiene un cuerpo compacto y es fácil de usar.

Interfaz analógica - LHE3302
El LHE3302/LHE3301 es un módulo de interfaz analógica programable (PAE) de costo ultrabajo que proporciona canales completos de polarización y medición para sensores electroquímicos. El LHE3302 tiene dos canales de medición de corriente CC independientes que admiten mediciones de sensores de 2, 3 y 4 electrodos.

Familia LittleBee
La serie GW1NR FPGA de Gowin Semiconductor es la primera generación de la familia de productos LittleBee® de Gowin Semiconductor. El microcircuito está fabricado en una carcasa integrada y, basado en el GW1N, se complementa con una memoria incorporada de mayor capacidad.

DAC-SC3525
El SC3525 es un DAC CMOS de un solo chip, de 8 bits y de bajo costo, diseñado para interactuar directamente con la mayoría de los microprocesadores. El SC3525 es un DAC de bloqueo de 8 bits cuyo ciclo de arranque es similar al ciclo de "escritura" en la RAM.

Doble canal: ZJC2742
Los potenciómetros ZJC2742-10/ZJC2742-100 proporcionan una solución para aplicaciones de doble canal con ajuste de 256 puntos, lo que garantiza una baja tolerancia de resistencia de ±15 %. La baja tolerancia de resistencia y el bajo coeficiente de temperatura simplifican la operación en aplicaciones de circuito abierto y de adaptación de tolerancias.

LY1211A
El LY1211A es un PHY Gigabit Ethernet de un solo puerto. Requiere solo una fuente de alimentación externa de 3,3 V, que genera 1,1 V a través de un convertidor CC-CC interno para alimentar el módulo principal interno (también admite una fuente de alimentación externa de 1,1 V).
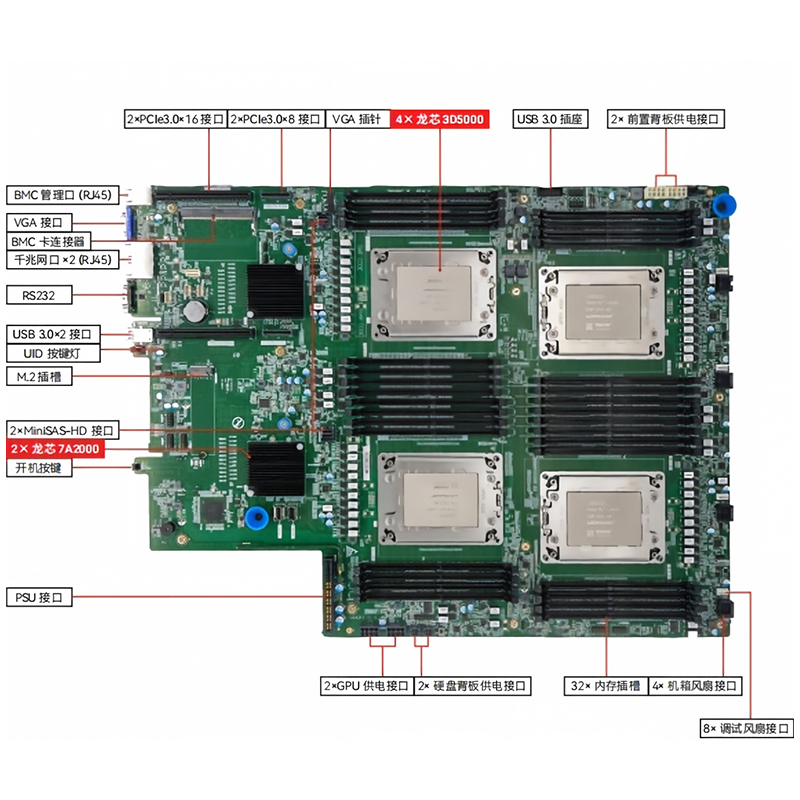
Placa base del servidor Loongson 3D5000 Cuatro caminos
Esta placa base es una placa de servidor de cuatro procesadores basada en el procesador Loongson 3D50000 con arquitectura independiente de Loongson.
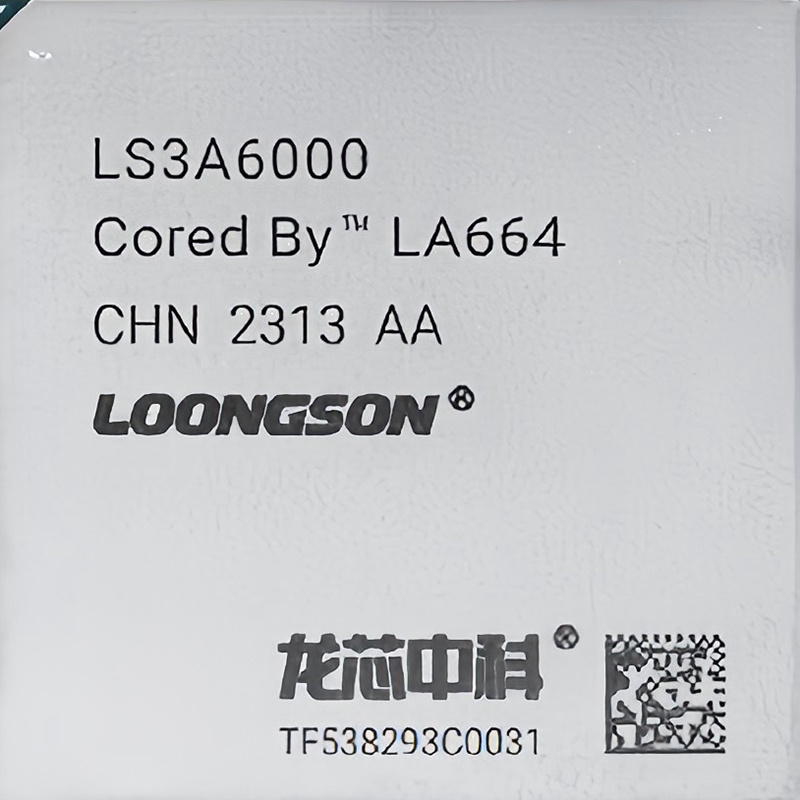
CPU Loongson serie 3-LS3A6000
Loongson 3A6000 es el primer procesador de la serie de microarquitectura de cuarta generación de Loongson, diseñado para computadoras, escritorios y servidores integrados de alto rendimiento.