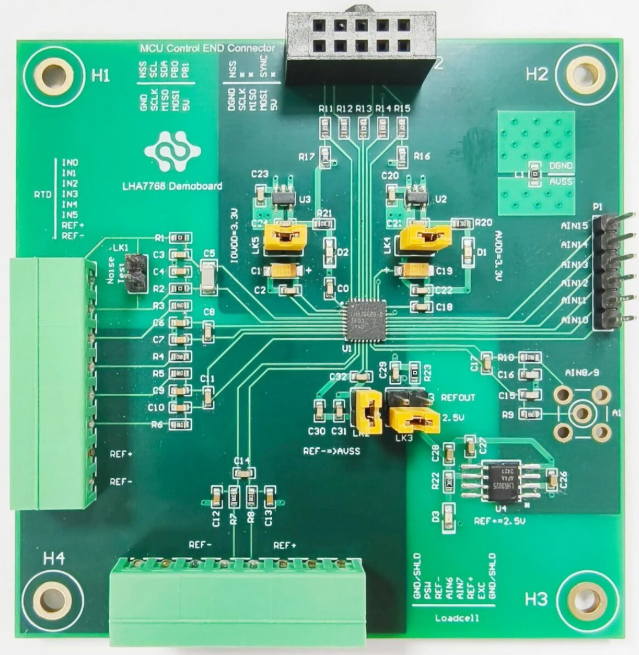
Microcontrolador: programación y depuración.
2026-07-09
- Microcontrolador: programación y depuración: del código al hardware sin errores
- Elegir un entorno y herramientas de desarrollo: la base para la estabilidad
- Arquitectura de firmware: modular versus monolítica
- Estrategias de depuración: de printf al seguimiento en tiempo real
- Lidiar con las interrupciones y la multitarea
- Errores comunes y cómo evitarlos
- Pruebas y validación antes de la producción en masa.
- El papel de los proveedores de componentes fiables en el éxito del proyecto
- Preguntas frecuentes
- Conclusión
Microcontrolador: programación y depuración: del código al hardware sin errores
El proceso de desarrollo de sistemas integrados a menudo se convierte en una lucha no con la lógica del algoritmo, sino con el comportamiento impredecible del hardware.Microcontrolador: programación y depuración.- Estas no son solo dos etapas separadas, sino un solo ciclo, donde un error en la configuración de tiempo puede deshacer semanas de escribir código limpio. En nuestra práctica de trabajar con clientes industriales, nos hemos encontrado repetidamente con una situación en la que un dispositivo funcionaba de manera estable en el escritorio de un ingeniero, pero se reiniciaba debido a vibraciones o sobretensiones en la producción. La razón siempre no estuvo en la sintaxis de C++, sino en ignorar las limitaciones físicas del periférico y la estrategia de depuración incorrecta.
Este artículo fue escrito por ingenieros que han pasado de simples proyectos Arduino a complejos controladores industriales basados en ARM Cortex-M y RISC-V. Veremos cómo elegir la herramienta de depuración adecuada, por qué el análisis de código estático ahorra dinero más rápido que un osciloscopio y qué estándares de seguridad (como IEC 61508) dictan los requisitos de calidad del firmware. Si desea evitar los típicos errores del desarrollo integrado, este material le ahorrará decenas de horas.
Elegir un entorno y herramientas de desarrollo: la base para la estabilidad
El primer paso, que determina la velocidad de todo el trabajo posterior, es la elección de un entorno de desarrollo integrado (IDE) y un compilador. Muchos principiantes cometen el error de elegir herramientas basándose únicamente en su popularidad, ignorando el soporte para una familia específica de microcontroladores. Para el desarrollo profesional, no sólo es fundamental el resaltado de sintaxis, sino también la profundidad de la integración con el depurador.
Tres enfoques dominan el segmento industrial. La primera es el uso de IDE de proveedores, como STM32CubeIDE o MPLAB X. Su principal ventaja es la configuración lista para usar de periféricos y ejemplos de código. Sin embargo, a menudo sufren de redundancia y rendimiento lento en proyectos grandes. El segundo enfoque son los marcos profesionales multiplataforma como Keil MDK o IAR Embedded Workbench. Proporcionan la máxima optimización de código, lo cual es fundamental para microcontroladores con memoria limitada (menos de 64 KB Flash). La tercera opción, cada vez más popular, es una combinación de VS Code + PlatformIO o Eclipse + GNU Arm Embedded Toolchain. Esta ruta requiere más tiempo de configuración inicial, pero proporciona máxima flexibilidad y control sobre el proceso de construcción.
Recomendamos elegir una herramienta según sus requisitos de certificación. Si su producto debe cumplir con estándares de seguridad funcional, utilizar compiladores certificados (por ejemplo, IAR con certificación TUV) no es una opción, sino una necesidad. El GCC convencional, aunque sea una herramienta poderosa, requerirá esfuerzos de validación adicionales para aplicaciones médicas o automotrices.
Consejos prácticos:Antes de comenzar un proyecto grande, pruebe la cadena de herramientas seleccionada en un ejemplo simple utilizando todos los tipos de periféricos que planea usar. Compruebe lo conveniente que es consultar el listado de ensamblajes y el mapa de memoria. Si surgen dificultades en esta etapa, se convertirán en una pesadilla a la hora de escalar el proyecto.
Arquitectura de firmware: modular versus monolítica
La estructura del código afecta directamente la dificultad de depuración. Firmware monolítico, donde toda la lógica está en un solo archivo.principal.c, funciona hasta que el proyecto supera las 500-1000 líneas de código. Después de esto, encontrar un error relacionado con conflictos de variables o interrupciones se convierte en una tarea con un asterisco. Un enfoque profesional requiere una separación estricta de las capas de abstracción.
Usamos una arquitectura de tres niveles:
- Nivel de abstracción de hardware (HAL):Controladores de bajo nivel que funcionan directamente con registros o bibliotecas de fabricantes. Esta capa debe aislarse lo más posible. Cambiar el microcontrolador debería requerir cambios solo aquí.
- Middleware/Servicios:Lógica periférica (filtrado ADC, protocolos de comunicación UART/SPI, control PWM). No se conoce la lógica empresarial del dispositivo.
- Capa de aplicación:Lógica final del producto (máquina de estados, procesamiento de comandos de usuario).
Esta estructura le permite depurar cada nivel de forma independiente. Por ejemplo, puede escribir pruebas unitarias para la capa de Servicios en una PC, emulando el funcionamiento del hardware y asegurarse de que los algoritmos de filtrado de datos sean correctos incluso antes de fabricar la placa. Esto reduce el tiempo de depuración en hardware real entre un 30 y un 40 %.
Uno de los errores más comunes que hemos visto por parte de los clientes es el uso de variables globales para intercambiar datos entre módulos. Esto conduce a dependencias ocultas y errores sutiles cuando una función cambia el valor utilizado por otra parte del programa que no tiene ninguna relación. Utilice colas o estructuras de datos con una interfaz de acceso clara.
Estrategias de depuración: de printf al seguimiento en tiempo real
La depuración de sistemas integrados se diferencia del desarrollo de escritorio en que no siempre es posible detener la ejecución del programa. En los sistemas en tiempo real, detener el procesador por un punto de interrupción puede provocar una falla del motor o la pérdida de paquetes de datos. Por lo tanto, el arsenal de un ingeniero debe incluir métodos que no detengan la ejecución del código.
1. Registro a través de UART/ITM
Método clásicoimprimirfa través de UART es útil, pero es lento y bloquea. Si el búfer se desborda, el programa se congelará. Una opción más avanzada es utilizar la interfaz Instrumentation Trace Macrocell (ITM) disponible en los núcleos Cortex-M. ITM le permite mostrar información de depuración de forma asincrónica, prácticamente sin carga de CPU. Los datos van directamente a un depurador (por ejemplo, Segger Ozone o ST-Link Utility) a través de un cable SWO separado.
2. Puntos de interrupción y puntos de vigilancia de hardware
Los depuradores modernos admiten puntos de vigilancia de hardware. Puede configurar un disparador para escribir en una celda de memoria específica. Tan pronto como cambie la variable, el procesador se detendrá. Esto es indispensable cuando se busca corrupción de memoria cuando la pila sobrescribe variables globales. En nuestra práctica, este método nos ayudó a encontrar un error que apareció solo después de 48 horas de funcionamiento continuo del dispositivo.
3. Análisis del consumo energético como herramienta de depuración
Un método no obvio pero poderoso. Al conectar un amperímetro de alta resolución al circuito de alimentación, puede visualizar la ejecución del código. Diferentes partes del programa consumen diferente corriente. Si ve un aumento inesperado en el consumo, podría significar entrar en un estado no deseado o quedarse atrapado en un bucle. Este método es especialmente eficaz para depurar los modos de suspensión, donde la fuga de corriente de varios microamperios puede ser crítica para los dispositivos con batería.
Importante:Nunca deje pines de depuración activos (SWD/JTAG) conectados en el producto final sin protección. Se trata de un agujero de seguridad y una fuente potencial de interferencia. Utilice fusibles o puentes que se retiren durante el montaje final.
Lidiar con las interrupciones y la multitarea
Las interrupciones son el mecanismo más poderoso y peligroso de un microcontrolador. Un manejo incorrecto de ellos conduce a condiciones de carrera y congelaciones, que son casi imposibles de reproducir de manera determinista. La regla principal: el controlador de interrupciones (ISR) debe ser lo más corto posible. Solo debe capturar el evento (por ejemplo, colocar un byte en el búfer circular) y salir. Todo el procesamiento pesado debe realizarse en el bucle principal o en la tarea RTOS.
Cuando se utilizan sistemas operativos en tiempo real (FreeRTOS, ThreadX, Zephyr), el problema de sincronización se resuelve mediante mutexes y semáforos. Sin embargo, muchos desarrolladores se olvidan de las prioridades. Si una tarea de baja prioridad tiene un mutex y una tarea de alta prioridad intenta adquirirlo, se produce una inversión de prioridad. El sistema puede congelarse. La solución es utilizar el Protocolo de herencia de prioridad, que es compatible con la mayoría de los RTOS modernos.
Recomendamos encarecidamente utilizar analizadores de pila estáticos. El desbordamiento de pila es la causa número uno de reinicios aleatorios del microcontrolador en el campo. Herramientas como el análisis de uso de la pila en IAR o el marcado manual de patrones en la memoria pueden determinar con precisión el uso máximo de la pila de cada tarea.
Errores comunes y cómo evitarlos
A lo largo de los años, hemos identificado una lista de errores que comete el 80% de los desarrolladores al pasar de la creación de prototipos a la producción.
- Ignorando los estados predeterminados (Reset State).Después de un reinicio, los pines del microcontrolador pueden estar en un estado indefinido. Si está operando un relé o un interruptor de encendido, esto puede causar una falsa alarma. Siempre inicialice explícitamente GPIO al comienzo de la función
principal()antes de encender cualquier periférico. - Sin tiempos de espera.Cualquier comunicación vía UART, I2C o SPI debe tener un tiempo de espera. Si un esclavo se cuelga, su microcontrolador no debería esperar para siempre. Bucles infinitos
mientras(!bandera)sin revisar el medidor: un camino directo a la falla del sistema. - Efectos secundarios no contabilizados de la optimización del compilador.Cuando habilita la optimización del nivel O2 u Os, el compilador puede eliminar variables que cree que no están cambiando. Si una variable se cambia en una interrupción, debe declararse como
volátil. La ausencia de esta palabra clave es un error clásico que hace que el código funcione en modo de depuración y se interrumpa en versión.
Uno de nuestros clientes encontró un problema por el cual el dispositivo dejaba de responder a los botones después de una actualización de firmware. Resultó que el nuevo código utilizaba un retardo basado en bucles, que el compilador optimizó, considerándolo inútil. Adiciónvolátilal contador de ciclos resolvió el problema al instante.
Pruebas y validación antes de la producción en masa.
La programación y la depuración no terminan en la etapa de "funciona". Comienza la etapa de “siempre funciona”. Para el sector B2B, el cumplimiento es fundamental. En Rusia y los países de la UEEA, esto suele ser GOST R ISO 9001 para procesos de desarrollo y estándares industriales (por ejemplo, GOST IEC 60730 para reguladores eléctricos automáticos).
El proceso de validación debe incluir:
- Pruebas de estrés:Funcionamiento a temperaturas extremas (-40°C…+85°C) y límites de tensión de alimentación. El firmware debe manejar correctamente las caídas de tensión, guardando datos en EEPROM o Flash.
- Pruebas EMC (compatibilidad electromagnética):Aunque esto es más una cuestión de diseño de circuito, es posible agregar filtros antirrebote para las entradas y verificaciones de integridad de datos (CRC) para las comunicaciones en el software.
- Pruebas a largo plazo (pruebas de larga duración):Funcionamiento continuo del dispositivo durante 7 a 14 días con registro de todos los eventos. Esto le permite identificar pérdidas de memoria que se acumulan lentamente.
Documentar el proceso de depuración y prueba es un requisito para muchos grandes clientes. Guarde registros de cambios, informes de errores y resultados de pruebas. Esto construye la base de conocimientos de la empresa y acelera el desarrollo de productos posteriores.
El papel de los proveedores de componentes fiables en el éxito del proyecto
Incluso un código perfectamente depurado y una arquitectura competente no salvarán el dispositivo si la base del hardware se basa en componentes falsificados o de baja calidad. En la electrónica industrial, la confiabilidad de la cadena de suministro es tan importante como la calidad del firmware. Aquí es donde los distribuidores profesionales comoWuhan Xinhualong Tecnología LLC.
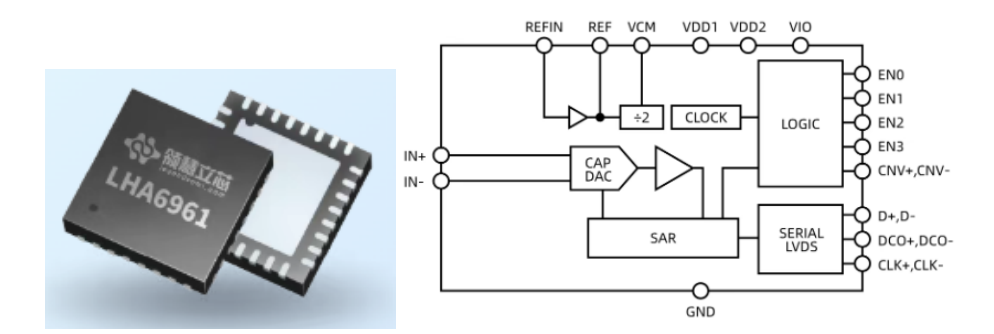
Fundada en 2009 en el "Valle Óptico" de China (Wuhan), la empresa se ha consolidado como un intermediario clave entre los principales fabricantes de circuitos integrados del mundo y los consumidores finales. El principal valor de dicha asociación es la garantía de autenticidad del producto. Wuhan Xinhualong Technologies proporciona una cadena de suministro completamente legal y transparente: todos los componentes, desde los convertidores analógico-digital de la serie LHA6961 y los convertidores SAR ZJC2000 hasta los procesadores de arquitectura Loongson 3 (LS3D5000) y los controladores especializados LS76928, se suministran exclusivamente a través de canales oficiales.
Para los desarrolladores de sistemas integrados, el soporte técnico es especialmente importante en la etapa de selección de una base de componentes. Los ingenieros de aplicaciones internos (FAE) de la empresa tienen una profunda experiencia en la integración de componentes electrónicos, lo que ayuda a evitar problemas de compatibilidad en las primeras etapas de la fase de diseño. Ya sean las soluciones RF R-FDM320R069, los chips de voz AS2630A o los relés solares JT2150W, cada elemento pasa por múltiples niveles de control de calidad, incluida la verificación del número de lote y el cumplimiento de las especificaciones técnicas. La cooperación con un distribuidor de confianza minimiza el riesgo de defectos "flotantes" causados por componentes defectuosos, lo que permite a los ingenieros centrarse en la parte del software de la tarea.
Preguntas frecuentes
¿Qué depurador es mejor para un principiante: ST-Link, J-Link o DAPLink?
Para formación y proyectos sencillos, los clones de ST-Link o CMSIS-DAP (DAPLink) son suficientes: son económicos y funcionales. Sin embargo, para la depuración profesional, especialmente a altas velocidades o utilizando funciones de seguimiento complejas, recomendamos los depuradores Segger J-Link originales. Tienen mejor estabilidad, soporte para una gran cantidad de chips y un potente software Ozone para visualización de datos. La diferencia de precio merece la pena en el tiempo ahorrado.
¿Cómo proteger el firmware del microcontrolador contra copia?
La mayoría de los microcontroladores modernos tienen bits de protección de lectura (RDP). Configurar RDP Nivel 1 evita la lectura de la memoria Flash a través del depurador. Para obtener la máxima protección, utilice RDP Nivel 2 (bloqueo irreversible), pero tenga cuidado: esto desactiva la capacidad de flashear nuevamente a través de interfaces estándar. Otro método eficaz es cifrar el firmware y utilizar ID de chip únicos para vincular el código a un dispositivo específico.
¿Qué hacer si el microcontrolador no sale del modo Bootloader?
Esto suele ocurrir debido al estado incorrecto de los pines BOOT0/BOOT1 al inicio o a daños en la memoria flash. Primero verifique el voltaje y el estado de estos pines. Si el hardware está bien, intente conectar la interfaz UART y enviar un comando de reinicio o borrado a través de la utilidad oficial del fabricante (por ejemplo, STM32 CubeProgrammer). Como último recurso, un reinicio completo a través de la señal NRST ayudará con un determinado algoritmo de suministro de energía descrito en Erratas al chip.
¿Debería utilizar RTOS en proyectos simples?
No. Si su tarea es lineal y no requiere el procesamiento simultáneo de múltiples eventos independientes bajo limitaciones de tiempo estrictas, RTOS agregará complejidad y sobrecarga de memoria innecesarias. Un superloop con una arquitectura sin bloqueo basada en una máquina de estados será una solución más eficiente y más fácil de depurar. Cambie a RTOS solo cuando la gestión manual de subprocesos ya no sea posible.
Conclusión
Cualitativoprogramación y depuración de microcontroladoresEs un equilibrio entre una comprensión profunda del hardware y la disciplina de escribir código. No existe una “solución milagrosa” que elimine los errores, pero el uso de las herramientas adecuadas, la arquitectura modular y los métodos de depuración de hardware (rastreo, elaboración de perfiles de consumo de energía) reduce los riesgos en un orden de magnitud. La inversión en estudiar la hoja de datos y el manual de referencia de su chip se amortiza más rápido que buscar soluciones aleatorias en foros.
Si se enfrenta a tareas complejas en el campo del desarrollo integrado, necesita una auditoría de código o ayuda para elegir una base de componentes para un producto industrial, nuestros expertos están listos para ayudarlo. Tenemos experiencia lanzando al mercado dispositivos que cumplen con estrictos estándares de confiabilidad y nos asociamos con proveedores confiables para garantizar la calidad de cada elemento de su sistema.
Servicios de desarrollo de sistemas integrados y programación de microcontroladores.
Contáctanos hoy